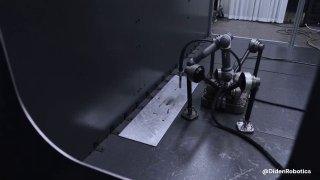
Четвероногий робот Diden Spider, созданный в Японии, умеет ползать по стальным стенам и изогнутым конструкциям благодаря электромагнитам в лапах.
Как устроен робот-паук и его магнитные лапы
Diden Spider представляет собой шагающую платформу с четырьмя независимыми конечностями, на концах которых установлены мощные электромагниты. Это позволяет устройству удерживаться на вертикальных стальных переборках, криволинейных поверхностях и нависающих потолочных конструкциях.
Перемещение по наклонным и вертикальным металлическим плоскостям избавляет от необходимости возводить строительные леса внутри узких отсеков строящихся судов.
Практическая польза для тяжелой индустрии
- Работа в замкнутых пространствах: робот берет на себя выполнение швов в труднодоступной среде, исключая риск для человека.
- Сварка криволинейных конструкций: адаптивные алгоритмы позиционирования лап удерживают нужный угол горелки на изогнутой обшивке.
- Техническая инспекция: датчики выявляют микротрещины и дефекты металла сразу после прохода шва.
Инженерный стек и оптимизация затрат
Разработка и расчет динамики подобных промышленных роботов опирается на передовые нейросети и алгоритмы компьютерного зрения. Внедрение магнитных четвероногих платформ на верфях знаменует переход от стационарных сварочных порталов к мобильным автономным рабочим единицам на судостроительных заводах.